การลด Trotter error ของพลวัต Hamiltonian ด้วย multi-product formulas
ใน notebook นี้ เราจะเรียนรู้วิธีใช้ Multi-Product Formula (MPF) เพื่อให้ได้ Trotter error ที่ต่ำกว่าค่าที่เกิดจาก Trotter circuit ที่ลึกที่สุดที่เราจะรันจริง เราจะทำสิ่งนี้โดยทำตามขั้นตอนของ Qiskit pattern:
-
ขั้นตอนที่ 1: แมปสู่ปัญหาควอนตัม
-
กำหนด Hamiltonian ของปัญหา
- ใช้ MPF เพื่อสร้าง Trotterized time-evolution circuits
-
-
ขั้นตอนที่ 2: ปรับแต่งปัญหา
- Transpile circuits สำหรับ GenericBackendV2
-
ขั้นตอนที่ 3: รันการทดลอง
- ใช้ StatevectorEstimator เพื่อความสะดวกใน notebook นี้
-
ขั้นตอนที่ 4: สร้างผลลัพธ์ใหม่
- คำนวณค่าคาดหวัง MPF
ขั้นตอนที่ 1: แมปสู่ปัญหาควอนตัม
1a: ตั้งค่า Hamiltonian
เราใช้ Ising model บนเส้นตรง 10 ไซต์:
โดยที่ คือความแรงของการคัปปลิงระหว่างสองไซต์ และ คือสนามแม่เหล็กภายนอก แพ็กเกจ qiskit_addon_utils มีฟังก์ชันที่ใช้งานซ้ำได้สำหรับวัตถุประสงค์หลากหลาย
โมดูล qiskit_addon_utils.problem_generators มีฟังก์ชันสำหรับสร้าง Hamiltonian แบบ Heisenberg บน connectivity graph ที่กำหนด Graph นี้เป็นได้ทั้ง rustworkx.PyGraph หรือ CouplingMap ทำให้ใช้งานง่ายใน workflow ที่เน้น Qiskit
ในส่วนต่อไป เราจะสร้างเส้นตรงง่ายๆ ที่มี 10 Qubit โดยใช้เมธอด CouplingMap.from_line
# Added by doQumentation — installs the packages this notebook needs if they are missing
import importlib.util

_needed = {"numpy": "numpy", "qiskit": "qiskit", "qiskit_addon_mpf": "qiskit-addon-mpf", "qiskit_addon_utils": "qiskit-addon-utils", "rustworkx": "rustworkx", "scipy": "scipy"}
_missing = [pip for module, pip in _needed.items()
            if importlib.util.find_spec(module) is None]
# One at a time, so a package that fails to install does not block the others
for _pip in _missing:
    %pip install -q {_pip}
if not _missing:
    print("\u2713 All required packages are installed")
from qiskit.transpiler import CouplingMap

# Generate some coupling map to use for this example
coupling_map = CouplingMap.from_line(10, bidirectional=False)
from rustworkx.visualization import graphviz_draw

graphviz_draw(coupling_map.graph, method="circo")

ต่อไป เราสร้าง SparsePauliOp บน connectivity ที่กำหนดพร้อมค่าคงที่ที่ต้องการ
from qiskit_addon_utils.problem_generators import generate_xyz_hamiltonian

# Get a qubit operator describing the Ising field model
hamiltonian = generate_xyz_hamiltonian(
    coupling_map,
    coupling_constants=(0.0, 0.0, 1.0),
    ext_magnetic_field=(0.4, 0.0, 0.0),
)
print(hamiltonian)
SparsePauliOp(['IIIIIIIZZI', 'IIIIIZZIII', 'IIIZZIIIII', 'IZZIIIIIII', 'IIIIIIIIZZ', 'IIIIIIZZII', 'IIIIZZIIII', 'IIZZIIIIII', 'ZZIIIIIIII', 'IIIIIIIIIX', 'IIIIIIIIXI', 'IIIIIIIXII', 'IIIIIIXIII', 'IIIIIXIIII', 'IIIIXIIIII', 'IIIXIIIIII', 'IIXIIIIIII', 'IXIIIIIIII', 'XIIIIIIIII'],
              coeffs=[1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j,
 1. +0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j,
 0.4+0.j, 0.4+0.j, 0.4+0.j])
Observable ที่เราจะวัดคือค่าแม่เหล็กรวม ซึ่งเราสร้างได้ง่ายๆ ดังนี้:
from qiskit.quantum_info import SparsePauliOp

L = coupling_map.size()
observable = SparsePauliOp.from_sparse_list([("Z", [i], 1 / L / 2) for i in range(L)], num_qubits=L)
print(observable)
SparsePauliOp(['IIIIIIIIIZ', 'IIIIIIIIZI', 'IIIIIIIZII', 'IIIIIIZIII', 'IIIIIZIIII', 'IIIIZIIIII', 'IIIZIIIIII', 'IIZIIIIIII', 'IZIIIIIIII', 'ZIIIIIIIII'],
              coeffs=[0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j,
 0.05+0.j, 0.05+0.j, 0.05+0.j])
1b: สูตรผลคูณหลายตัว (Multi-Product Formulas)
MPF ช่วยลด Trotter error ของพลวัต Hamiltonian ผ่านการรวมแบบถ่วงน้ำหนักจากการรัน Circuit หลายครั้ง
เพื่อให้เห็นภาพชัดขึ้น เราจะนิยาม MPF ว่า:
โดยที่ คือสัมประสิทธิ์การถ่วงน้ำหนัก, คือ density matrix ที่สอดคล้องกับสถานะบริสุทธิ์ที่ได้จากการ evolve สถานะเริ่มต้นด้วย product formula, , ที่มี Trotter steps, และ คือดัชนีของจำนวน product formulas ที่ประกอบกันเป็น MPF
จุดสำคัญคือ Trotter error ที่เหลืออยู่นั้นเล็กกว่า Trotter error ที่จะได้รับจากการใช้ค่า ที่ใหญ่ที่สุดเพียงอย่างเดียว!
เราสามารถมองประโยชน์ของ MPF ได้จากสองมุมมอง:
-
สำหรับงบประมาณ Trotter steps ที่กำหนดไว้ซึ่งสามารถรันได้ เราสามารถรับผลลัพธ์ที่มี Trotter error รวมที่เล็กกว่า
-
สำหรับจำนวน Trotter steps ที่ทำให้ Circuit ลึกมาก เราสามารถใช้ MPF เพื่อหา Circuit ที่ depth สั้นกว่าหลายตัวที่ให้ Trotter error ใกล้เคียงกัน
บทนำสู่ static MPF
MPF แบบ static คือ MPF ที่ค่า ไม่ ขึ้นกับเวลา evolution,
การหาสัมประสิทธิ์ static MPF สำหรับชุดค่า ที่กำหนดเทียบเท่ากับการแก้ระบบสมการเชิงเส้น: โดยที่ คือสัมประสิทธิ์ที่เราต้องการ, คือเมทริกซ์ที่ขึ้นกับ และชนิดของ PF ที่ใช้ (), และ คือเวกเตอร์ของข้อจำกัด เพื่อความกระชับ เราจะไม่ลงรายละเอียดเพิ่มเติมที่นี่ แต่จะอ้างอิงไปยังเอกสารของ LSE แทน
เราสามารถหาผลเฉลยสำหรับ ได้โดยตรงในเชิงวิเคราะห์ว่า ดูเพิ่มเติมใน Carrera Vazquez et al., 2023 หรือ Zhuk et al., 2023 อย่างไรก็ตาม ผลเฉลยแม่นยำนี้อาจ "ill-conditioned" ทำให้ L1-norm ของสัมประสิทธิ์ มีค่าสูงมาก ซึ่งอาจนำไปสู่ประสิทธิภาพที่ไม่ดีของ MPF อีกทางหนึ่ง เราสามารถหาผลเฉลยโดยประมาณที่ minimize L1-norm ของ เพื่อพยายาม optimize พฤติกรรมของ MPF ได้
ในส่วนต่อไป เราจะเรียนรู้วิธีทำสิ่งเหล่านี้ทั้งหมด
การเลือก
การเลือก ขึ้นอยู่กับผู้ใช้ โดยหลักการแล้วสามารถเลือกค่าใดก็ได้ แต่บาง จะนำไปสู่การขยายสัญญาณรบกวนที่มากกว่าบนอุปกรณ์จริง ดังนั้น สิ่งสำคัญคือต้องพยายามหาค่า ที่ "ดี"
ในที่นี้ เราจะเลือกค่าคงที่บางค่าสำหรับ ค่าที่เล็กที่สุดเลือกโดยอิงจากเวลา evolution เป้าหมาย ซึ่งปกติบอกให้เราทำให้ แต่จากประสบการณ์เราพบว่าการตั้งค่าให้เท่ากับ มักจะได้ผลด้วยเช่นกัน หากต้องการเรียนรู้เพิ่มเติมเกี่ยวกับเรื่องนี้และวิธีเลือกค่า อื่นๆ อ้างอิงไปยังคู่มือที่เกี่ยวข้อง: How to choose the Trotter steps for an MPF
time = 8.0
trotter_steps = (8, 12, 19)
การตั้งค่า LSE
เมื่อเราได้เลือกค่า แล้ว เราต้องสร้าง LSE ก่อน ซึ่งก็คือ ตามที่อธิบายไว้ข้างต้น
เมทริกซ์ ขึ้นกับไม่เพียงแค่ แต่ยังขึ้นกับการเลือก product formula (PF) ของเรา โดยเฉพาะ order ของมัน
นอกจากนี้ อาจพิจารณาว่า PF มีความสมมาตรหรือไม่ (ดู Carrera Vazquez et al., 2023) โดยตั้งค่า symmetric=True
อย่างไรก็ตาม สิ่งนี้ไม่จำเป็นตามที่ Zhuk et al., 2023 แสดงให้เห็น
ที่นี่ เราจะใช้ Suzuki-Trotter formula ลำดับสอง ซึ่งให้ order=2 และเราจะตั้งค่า symmetric=True
from qiskit_addon_mpf.static import setup_static_lse

lse = setup_static_lse(trotter_steps, order=2, symmetric=True)
print(lse)
LSE(A=array([[1.00000000e+00, 1.00000000e+00, 1.00000000e+00],
       [1.56250000e-02, 6.94444444e-03, 2.77008310e-03],
       [2.44140625e-04, 4.82253086e-05, 7.67336039e-06]]), b=array([1., 0., 0.]))
การหา โดยวิธีวิเคราะห์
ดังที่กล่าวไว้ก่อนหน้า เราสามารถหา ในเชิงวิเคราะห์ได้:
import numpy as np

coeffs_analytical = lse.solve()
print(coeffs_analytical)
[ 0.17239057 -1.19447005 2.02207947]
การ optimize หา โดยใช้ exact model
แทนที่จะคำนวณ เราสามารถใช้ setup_exact_problem เพื่อสร้างอินสแตนซ์ cvxpy.Problem ที่ใช้ LSE เป็นข้อจำกัดและผลเฉลยที่ดีที่สุดของมันจะให้
ในส่วนถัดไป จะเห็นชัดว่าทำไม interface นี้จึงมีอยู่
from qiskit_addon_mpf.costs import setup_exact_problem

model_exact, coeffs_exact = setup_exact_problem(lse)
model_exact.solve()
print(coeffs_exact.value)
[ 0.17239057 -1.19447005 2.02207947]
เพื่อเป็นตัวชี้วัดว่า MPF ที่สร้างด้วยสัมประสิทธิ์เหล่านี้จะให้ผลลัพธ์ที่ดีหรือไม่ เราสามารถใช้ L1-norm (ดูเพิ่มเติมใน Carrera Vazquez et al., 2023)
print(np.linalg.norm(coeffs_exact.value, ord=1))
3.3889400921655914
การ optimize หา โดยใช้ approximate model
อาจเกิดขึ้นได้ที่ L1 norm สำหรับชุดค่า ที่เลือกถือว่าสูงเกินไป ในกรณีนี้ หากไม่สามารถเลือกชุดค่า ที่ต่างออกไปได้ เราสามารถใช้ผลเฉลยโดยประมาณสำหรับ LSE แทนผลเฉลยแม่นยำ
เพื่อทำเช่นนั้น ให้ใช้ setup_sum_of_squares_problem เพื่อสร้างอินสแตนซ์ cvxpy.Problem ที่ต่างออกไป ซึ่งจำกัด L1-norm ให้ไม่เกินขีดจำกัดที่กำหนดในขณะที่ minimize ความแตกต่างของ และ
from qiskit_addon_mpf.costs import setup_sum_of_squares_problem

model_approx, coeffs_approx = setup_sum_of_squares_problem(lse, max_l1_norm=3.0)
model_approx.solve()
print(coeffs_approx.value)
print(np.linalg.norm(coeffs_approx.value, ord=1))
[-0.40454257  0.57553173  0.8290123 ]
1.8090865903790838
สังเกตว่าเรามีอิสระในการแก้ปัญหา optimization นี้อย่างสมบูรณ์ หมายความว่าเราสามารถเปลี่ยน optimization solver, ค่า convergence threshold และอื่นๆ ได้ ดูคู่มือที่เกี่ยวข้องได้ที่ How to use the approximate model
1c: การตั้งค่า Trotter circuits
ณ จุดนี้ เราได้หาสัมประสิทธิ์การขยาย แล้ว และสิ่งที่เหลือคือการสร้าง Trotterized quantum circuits อีกครั้ง โมดูล qiskit_addon_utils.problem_generators มาช่วยในส่วนนี้:
from qiskit.synthesis import SuzukiTrotter
from qiskit_addon_utils.problem_generators import generate_time_evolution_circuit

circuits = []
for k in trotter_steps:
    circ = generate_time_evolution_circuit(
        hamiltonian,
        synthesis=SuzukiTrotter(order=2, reps=k),
        time=time,
    )
    circuits.append(circ)
circuits[0].draw("mpl", fold=-1)
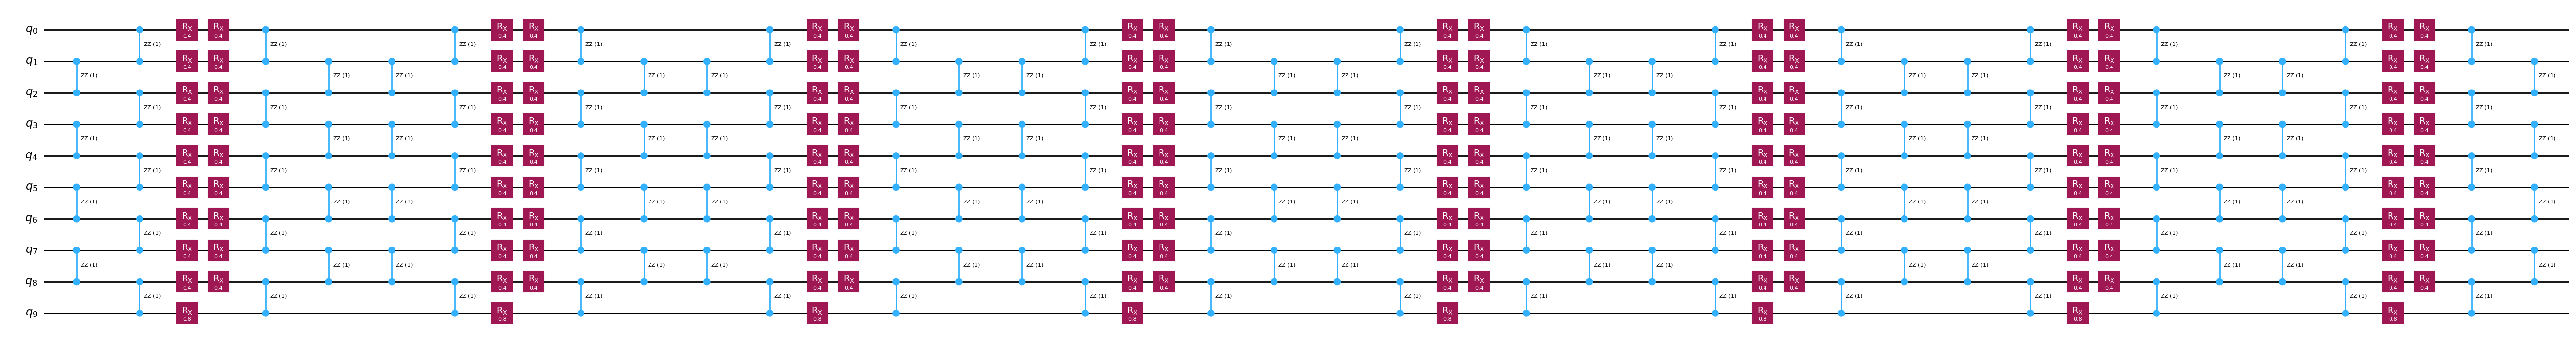
circuits[1].draw("mpl", fold=-1)

circuits[2].draw("mpl", fold=-1)

ขั้นตอนที่ 2: ปรับแต่งปัญหา
โดยปกติ นี่คือขั้นตอนในรูปแบบที่เราปรับแต่ง Circuit ให้พร้อมรันบนฮาร์ดแวร์ แต่ที่นี่ เนื่องจากเราใช้แค่ซิมูเลเตอร์ที่ไม่มีสัญญาณรบกวน เราจึงแค่ transpile Circuit สำหรับ GenericBackendV2 เท่านั้น
from qiskit.providers.fake_provider import GenericBackendV2
from qiskit.transpiler import generate_preset_pass_manager

backend = GenericBackendV2(num_qubits=10)
transpiler = generate_preset_pass_manager(optimization_level=2, backend=backend)

transpiled_circuits = [transpiler.run(circ) for circ in circuits]
Step 3: รันการทดลองควอนตัม
ตามที่อธิบายไว้ตั้งแต่ต้น เราจะข้ามขั้นตอนการปรับแต่ง Step 2 เพราะเราจะคำนวณค่าความคาดหวังของ observable เป้าหมายโดยใช้ซิมูเลเตอร์ที่ปราศจากสัญญาณรบกวน นั่นคือ StatevectorEstimator
from qiskit.primitives import StatevectorEstimator

estimator = StatevectorEstimator()
job = estimator.run([(circ, observable) for circ in transpiled_circuits])
result = job.result()
ขั้นตอนที่ 4: สร้างผลลัพธ์ใหม่
ก่อนอื่น เราดึงค่าความคาดหวังแต่ละค่าที่ได้จาก Circuit Trotter แต่ละตัว:
evs = [res.data.evs for res in result]
print(evs)
[array(0.23799162), array(0.35754312), array(0.38649906)]
จากนั้น เราก็รวมค่าเหล่านั้นกับสัมประสิทธิ์ MPF เพื่อให้ได้ค่าความคาดหวังรวมของ MPF โดยเราทำแบบนี้กับทุกวิธีที่เราใช้คำนวณ
print("Analytical    solution:", evs @ coeffs_analytical)
print("Exact model   solution:", evs @ coeffs_exact.value)
print("Approx. model solution:", evs @ coeffs_approx.value)
Analytical    solution: 0.3954847855980006
Exact model   solution: 0.39548478559800204
Approx. model solution: 0.42991214253489807
สุดท้าย สำหรับปัญหาเล็กๆ นี้ เราสามารถคำนวณค่าอ้างอิงที่แม่นยำโดยใช้ scipy.linalg.expm ดังนี้:
from scipy.linalg import expm

exp_H = expm(-1j * time * hamiltonian.to_matrix())

initial_state = np.zeros(exp_H.shape[0])
initial_state[0] = 1.0

time_evolved_state = exp_H @ initial_state

exact_obs = time_evolved_state.conj() @ observable.to_matrix() @ time_evolved_state
print(exact_obs.real)
0.40060242487899755
เราเห็นได้ชัดเจนว่า MPF ช่วยลด Trotter error ได้เมื่อเทียบกับที่ได้จาก PF แบบตัวเดียวที่ลึกที่สุดซึ่งมี อย่างไรก็ตาม เราก็เห็นว่าโมเดลแบบประมาณนั้นไม่สมบูรณ์แบบ เพราะมันให้ค่าความคาดหวังที่แย่กว่า exact solution จริงๆ สิ่งนี้แสดงให้เห็นว่าสำคัญมากแค่ไหนที่ต้องใช้เกณฑ์การลู่เข้าที่เข้มงวดกับโมเดลแบบประมาณ ซึ่งคุณจะได้เรียนรู้ในคู่มือ How to use the approximate model